SAMLER-KI
Semi-Autonomer Microrover für Lunare Exploration mit Künstlicher Intelligenz

Der Mond ist der nächste Schritt für den Einsatz von Menschen und Robotern um die vorhandenen Ressourcen (Wasser, andere flüchtige Stoffe und lunare Materialien z. B. Regolith, Metalle, Seltene Erden usw.) für längerfristige Missionen auf dem Mond nutzen zu können, aber auch für die weitere Erforschung des Sonnensystems. Die Herausforderungen für erste und möglichst kostengünstige Erkundungsmissionen dabei sind, dass die Roboter für den Transport von der Erde zum Mond möglichst kompakt und leicht sein müssen, gleichzeitig jedoch viele verschiedene Aufgaben erfüllen sollen. Je Landeplatz und Anwenderwunsch wird es zudem notwendig sein, die Rover dem Missionsszenario anzupassen. Modulare Strukturen und Komponenten können hierfür von Vorteil sein und helfen flexibel auf Missionsänderungen zu reagieren und die Kosten zu senken. In diesem Forschungsvorhaben soll ausgehend von entsprechenden Vorarbeiten eine Referenzbasis geschaffen werden, welche zur Auslegung, Entwicklung und Validierung von innovativen und modularen robotischen Sub-systemen herangezogen werden kann. Als Ergebnis wird ein modularer und flexibel einsetzbarer Microrover ausgelegt und modelliert. Zur Erweiterung des möglichen Einsatzspektrums stehen insbesondere die Realisierung eines hohen Autonomiegrads sowie eines innovativen Thermalmanagements für einen deutlich erweiterten Missionseinsatz im Fokus.
Finanzierung

- Hinweis zur Finanzierung
- Förderkennzeichen 50RA2203A
Projektdetails
 R. Sonsalla, DFKI GmbH
 B. Hülsen, DFKI GmbH
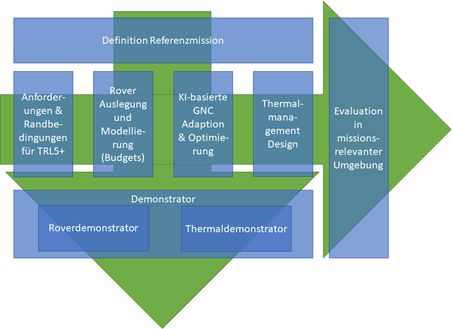
Das hier vorgestellte Vorhaben verfolgt das Ziel, durch dedizierte Weiterentwicklung und TRL-Steigerung kritischer Komponenten die zukünftig gegebenen Möglichkeiten für Microrovermissionen auf dem Mond optimal nutzbar zu machen. Zu diesem Zweck sollen neben einer generalisierten Missionsanalyse ein realistisch anwendbarer Microrover in seinen Kernsubsystemen gestaltet und ausgelegt werden, um für die weiteren Subsystementwicklungen und TRL-Steigerung als Referenzmodell z.B. in Bezug auf Masse-, Energie-, Kommunikationsbudget etc. zu dienen. Ein Schwerpunkt wird die Konzepterstellung und Analyse für das technische Überleben in den kalten und langen Nächten sein. Innovationen, wie z.B. der Einsatz von Infused Thermal Solutions (ITS) Konzepten in der Struktur des Microrovers oder die Modularisierung und Gestaltung einer thermisch regulierten Rover Garage sollen mit betrachtete werden, um eine möglichst flexible, modulare und effiziente Lösung für einen energiearmen Thermalhaushalt zu finden.
Ein weiterer Schwerpunkt besteht in Bezug auf die Weiterentwicklung und Optimierung bereits bestehender KI-basierter Roboterkontroll- und Navigationssoftware unter Einbeziehung Missionsrelevanter Sensor- und Prozessorarchitekturen. Die Missionsparameter, wie z.B. Missionsdauer, Landeplatz und spezielle Aktivitäten auf der Mondoberfläche wie durchfahren von Schattengebieten oder das Einfahren in einen Krater, werden das Systemdesign des Rovers stark beeinflussen. Anforderungen und Anpassungen an die Hardware, Sensorik zur Navigation und Steuerung und der Telemetrie, sowie auch der KI getriebenen Software für z.B. einen Abbruch der Funkverbindung durch das Unterbrechen der Sichtlinie sollen in diesem Vorhaben zusammengebracht und untersucht werden. Eine besondere Herausforderung ist die Anpassung der rechnerisch anspruchsvollen KI-Algorithmen an die jeweiligen an Bord befindlichen Verarbeitungsmöglichkeiten. Darüber hinaus wird die Fähigkeit, auf unterschiedlichen Autonomieebenen zu operieren und leicht zwischen ihnen zu wechseln, untersucht und implementiert. Dies ist insbesondere in Hinblick auf eine optimale Ressourcennutzung notwendig und ermöglicht andererseits eine deutliche Steigerung von Effizienz und Systemfähigkeiten durch Anwenden KI-getriebener, autonomer Operationen.
Die Entwicklungen liefern technische Lösungen für lunare Roverkomponente für den Einsatz in extre-men Umweltanforderungen (wie z.B. permanenter Schatten oder die Mondnacht) und befähigen das System herausfordernde Missionsziele bei eingeschränktem, unmittelbarem Zugriff durch den Einsatz von KI-Methoden teilautonom zu erfüllen.
Videos
SAMLER-KI: Überleben in Mondnächten - KI-gestützter Mikrorover für zukünftige Mondmissionen

Robotersysteme werden bei zukünftigen Mondmissionen eine wichtige Rolle spielen, und derzeit wird in diesem Bereich intensiv geforscht.
Auch das Projekt SAMLER-KI forscht hier mit. Das Projekt konzentriert sich auf den Entwurf eines halbautonomen Mikrorovers, der in der Lage ist, Mondnächte zu überstehen und dabei in der Größenklasse eines Mikrorovers zu bleiben. Bei der Entwicklung werden die Bedingungen auf dem Mond wie Staubbelastung, Strahlung und das Vakuum des Weltraums sowie die Dauer einer Mondnacht von 14 Erdentagen berücksichtigt.
Als Referenzmission wurde die Umgebung der Region Reiner Gamma ausgewählt. Diese Beispielmission soll am 16. März 2030 um 21:00:00 Baryzentrische Dynamische Zeit (TDB) beginnen und zwei Mondtage dauern, bis sie am 27. April 2030 um 13:00:00 TDB endet. Der Höhepunkt der Mission wird sein, dass der Rover die Mondnacht übersteht und seine Reise in den zweiten Mondtag fortsetzen kann.
Die Animation zeigt den bisher vom DFKI und der FH Aachen entwickelten Ansatz.
Publikationen(5)
5 Publikationen · BibTeX · ca. 3 KB
2026
-
Journal
Artificial Intelligence for Planetary Exploration: Lessons Learned from a Decade of Analog Field TestsEngineering Proceedings, 133(1), 1-10 · Mai 2026
-
Konferenz
LuNiS: Experimental Validation of an AI-Enabled Micro-Rover for Future Lunar Missions with Night Survival CapabilityIn: 77th International Astronautical Congress, Antalya, TR · 2026
2025
-
Journal
Pioneering Sustainable Space Ecosystems Through Intelligent Robotics and Collaborative EffortEngineering Proceedings, 90(76), 1-9 · Mär 2025
2024
-
Konferenz
Development of a semi-autonomous micro rover for lunar night survivalIn: 75th International Astronautical Congress, Milan, IT · 2024
2023
-
Konferenz
Towards an Autonomous Micro Rover with Night Survivability for Lunar ExplorationIn: 74th International Astronautical Congress 2023, Baku, AZ · Okt 2023