HARTU
Handling with AI-enhanced Robotic Technologies for flexible ManUfacturing


HARTU entwickelt Komponenten für die automatische Planung und Steuerung von Greif- und Montagevorgängen in der Robotik, sowie innovative Greifkonzepte auf der Grundlage der Elektroroadhäsion. Ziel ist es die industrielle Fertigung effizienter, flexibler und rekonfigurierbar machen. Die wichtigsten technologischen Ziele sind die selbstüberwachte Identifizierung und Steuerung von Greifstrategien, Lernen und Steuerung von robotischen Montagetechniken, KI-basierte multimodalen Wahrnehmung zur visuellen Steuerung und Überwachung von Handhabungsvorgängen, sowie die Entwicklung vielseitiger Soft-Greifer mit elektro-aktiven Fingerspitzen. Die Technologien werden in 5 verschiedenen industriellen Szenarien evaluiert: Konfektionierung, Montage, Sortierung, Verpackung und Maschinenbedienung.
Finanzierung
- Hinweis zur Finanzierung
- 101092100
Projektdetails
 Dennis Mronga, DFKI GmbH
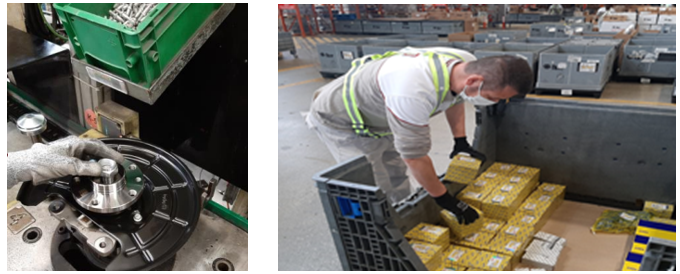 Foto: HARTU Projekt
Die Handhabung von Teilen in Produktionsumgebungen ist üblicherweise eine Verkettung einiger dieser grundlegenden Handlungen: Greifen, Manipulation, Transport und Platzierung des Bauteils. In hochautomatisierten Fertigungsstraßen wird jede dieser Aktionen von speziellen Maschinen oder von ad-hoc programmierten Robotern ausgeführt. Für jedes Teil oder jede Familie ähnlicher Teile werden Greifvorrichtungen ausgewählt, die auf verschiedenen Arbeitsprinzipien beruhen (Vorspannung, Vakuum, Magnetismus usw.), wobei bei Bedarf Werkzeugwechsel vorgenommen werden. Die Neukonfiguration dieser Anlagen ist mit hohen wirtschaftlichen Kosten verbunden und zeitaufwändig. Darüber hinaus ist dieser Ansatz nicht praktikabel, wenn Flexibilität aufgrund der Variabilität der zu handhabenden Produkte, einer sehr unstrukturierten Umgebung oder aufgrund von sehr empfindlichen Produkten erforderlich ist. In diesen Fällen ist die manuelle Handhabung die weit verbreitete Lösung.
Aus diesem Grund entwickelt HARTU Komponenten für die automatische Planung und Steuerung von Greif-, Löse- und Kontaktmontageaufgaben, sowie innovative Greifkonzepte auf der Basis von Elektroadhäsion für die Handhabung vieler verschiedener Produkte. Diese Komponenten werden durch eine Referenzarchitektur integriert und durch Wahrnehmungsfähigkeiten und Werkzeuge zur Unterstützung der Anwendungsentwicklung unterstützt, mit dem übergeordneten Ziel, Fertigungsstraßen effizienter, flexibler und rekonfigurierbar zu machen.
In HARTU befasst sich das DFKI in erster Linie mit dem Erlernen und Steuern von robotischen Montagefertigkeiten, die eine Vielzahl unterschiedlicher Kontaktsituationen aufweisen. Dabei werden Bewegungsabläufe und Kontaktkräfte durch menschliche Demonstration erlernt und in Bezug auf neuartige Situationen verallgemeinert. Die erlernten Fähigkeiten sollen generisch sein, die Parameter der Robotersteuerung werden automatisch an die aktuelle Kontaktsituation angepasst.
Die vom DFKI entwickelten Methoden werden in der Massenproduktion von Konsumgütern, in diesem Fall elektrische Rasierapparate, bei Philips Consumer
Lifestyle B.V. demonstriert. Sie sollen die Montagelinien flexibler und leichter rekonfigurierbar machen.
Videos
HARTU: UC2b – Demo zur Automobilmontage
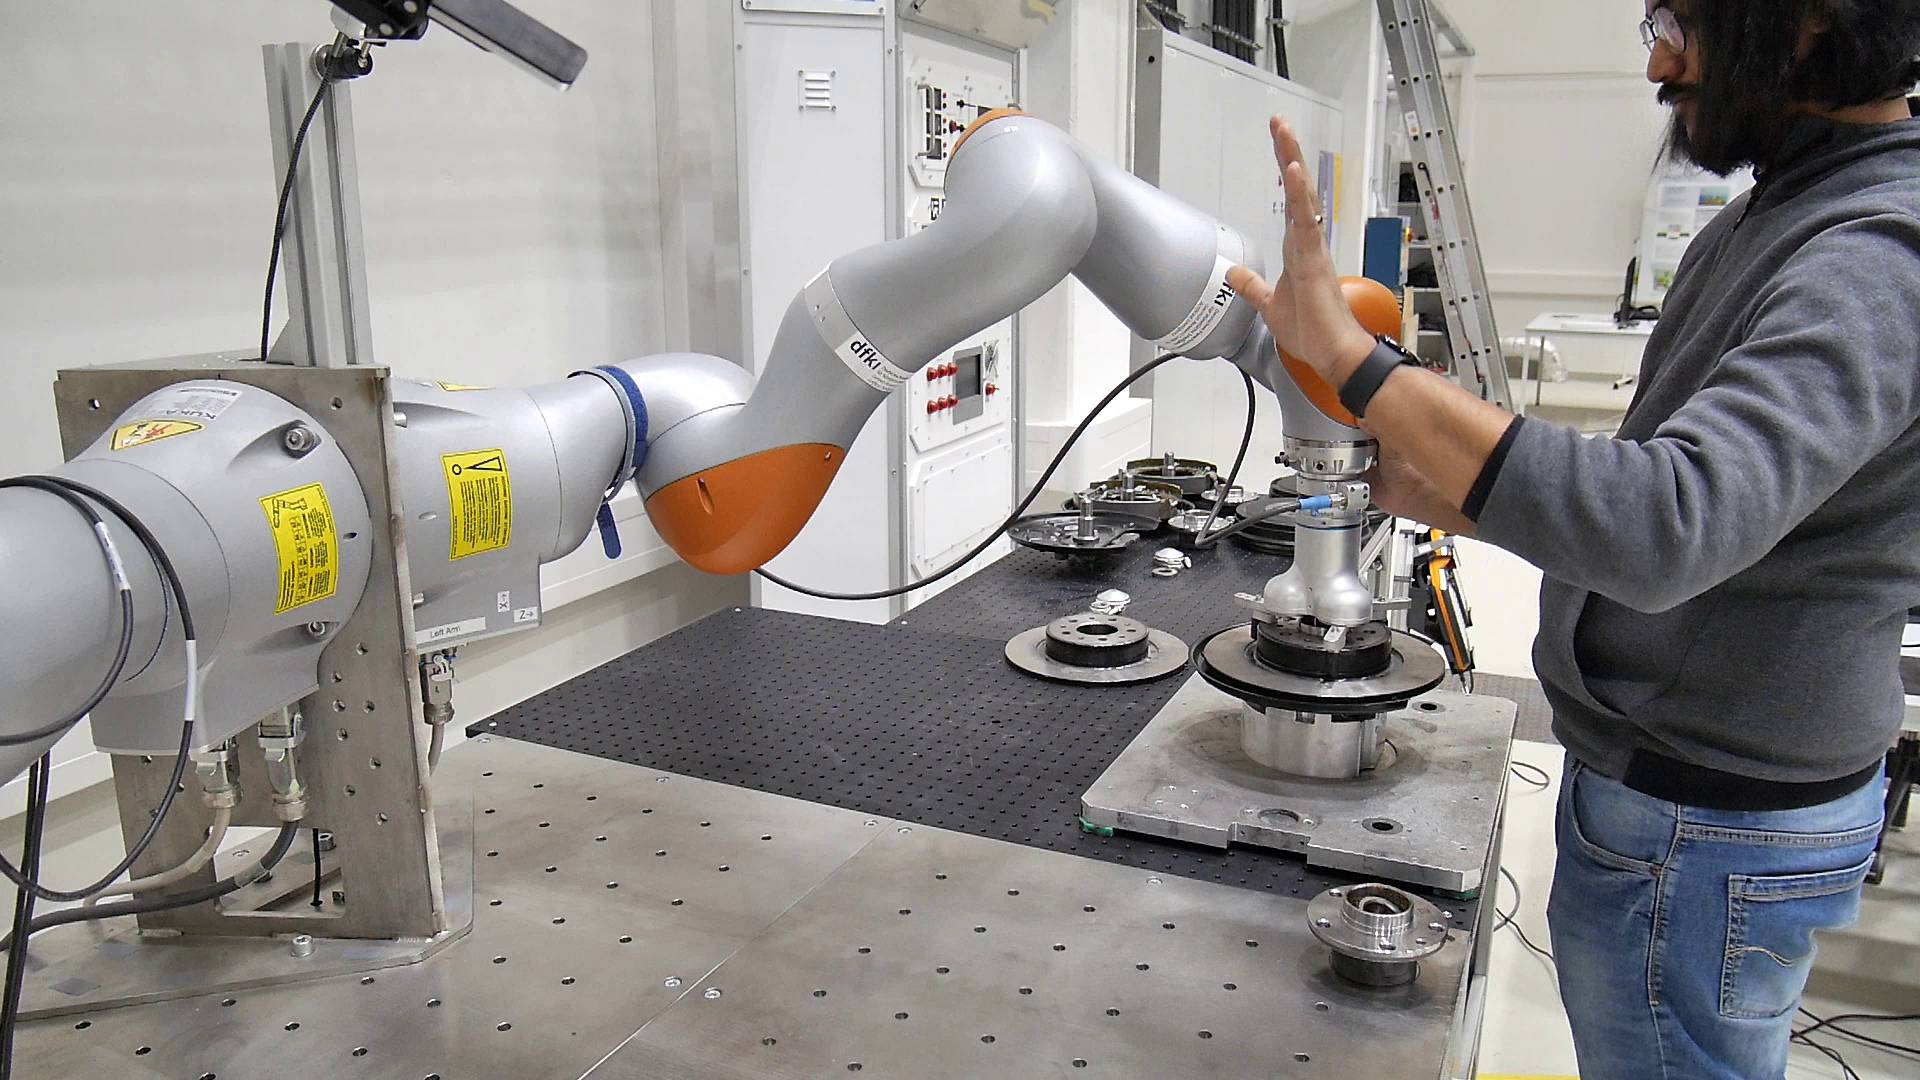
Demonstration von im HARTU-Projekt entwickelten Robotiklösungen für die Automobilfertigung. Durch kinästhetisches Teachen und Gesten lernt der Roboter neue Aufgaben, passt sich Produktvarianten an und reproduziert Bewegungen adaptiv und kraftsensitiv.
Publikationen(8)
8 Publikationen · BibTeX · ca. 4 KB
2026
-
Journal
Lifelong Learning-Based MPC for Uncertain Multi-Task ManipulationIEEE Robotics and Automation Letters, 11(4), 4977-4984 · Jan 2026
-
Journal
Fast reprogramming and adaptive reproduction of contact-rich assemblyFrontiers in Robotics and AI, Volume 13 - 2026, --- · 2026
2025
-
Journal
MujocoROS2Control: Seamless MuJoCo Integration with ROS 2 for Robot Simulation and ControlJournal of Open Source Software, 10(116), *-* · Dez 2025
-
Konferenz
Continuous learning of contact episodes from proprioceptive sensors in industrial assembly scenarios using Adaptive Resonance TheoryIn: Proceedings of the 7th International Conference on Intelligent and Fuzzy Systems - INFUS2025, Istanbul, TR, 324-349 · Jul 2025
-
Konferenz
Look Ahead Optimization for Managing Nullspace in Cartesian Impedance Control of Dual-Arm RobotsIn: Look Ahead Optimization for Managing Nullspace in Cartesian Impedance Control of Dual-Arm Robots, Munich, DE · Jan 2025
-
Journal
Trajectory planning system for bimanual robots: Achieving efficient collision-free manipulationRobotics and Autonomous Systems, -, --- · 2025
2024
-
Konferenz
Gaussian Mixture Likelihood-based Adaptive MPC for Interactive Mobile ManipulatorsIn: 2024 IEEE International Conference on Robotics and Automation (accepted for publication), Yokohama, JP · 2024
- Beitrag