EO smart connecting car 2
Hochflexibles, modulares robotisches Auto und Anhänger als modulares Plattform
 Foto: Timo Birnschein, DFKI
Technische Details
| Größe: | 2,58 m x 1,57 m x 1,6 m; Bzw. 1,81 m x 1,57 m x 2,25 m (Die Angabe zur Länge des Fahrzeugs ist abhängig von dem angewendetem Reifentyp/Reifenquerschnitt. Diese Werte wurden mit einem Reifentyp von 200/60 R 16 79 V aufgenommen. |
| Gewicht: | 750 kg |
| Stromversorgung: |
54 V – LiFePo4 Akku
|
| Geschwindigkeit: | 65 km/h |
| Antrieb/ Motoren: |
4 x 4kW Radnaben-Hauptantriebe; 10 x Langhub-Linearantriebe mit 5000N 1 x Servo für Falten
|
| Sensoren: |
Hall-Effekt Sensoren für Winkelmessungen und Längenmessungen
Seilzugpoties für Längenmessungen
Stereo-Kamera vorne / hinten
32-Zeilen Lidar für 3D-Rundumsicht
6 ToF 3D-Kameras für Nahbereichsrundumsicht
|
| Kommunikation: |
CAN-Bus RS232 RS485 LAN
|
Organisatorische Details |
|
| Partner: |
H²O e-mobile GmbH, Fraunhofer IFAM |
| Anwendungsfelder: | Elektromobilität |
| Verwandte Projekte: |
SADA
Smart Adaptive Data Aggregation
(02.2015- 04.2018)
Dreams4Cars
Dream-like simulation abilities for automated cars
(01.2017- 12.2019)
CERMcity
Center for European Research on Mobility Urban Validation Environment
(10.2016- 09.2019)
|
| Verwandte Robotersysteme: |
EO smart connecting car
EO smart connecting car im Teilprojekt ITEM weiterentwickelt
|
| Verwandte Software: |
MARS
Machina Arte Robotum Simulans
Phobos
Ein Blender-Add-On zum Editieren und Export von Robotermodellen für die MARS-Simulation
Rock
Robot Construction Kit
|
Finanzierung
- Hinweis zur Finanzierung
- 03ME0400G
Systembeschreibung
 Grafik: David Grünwald, DFKI
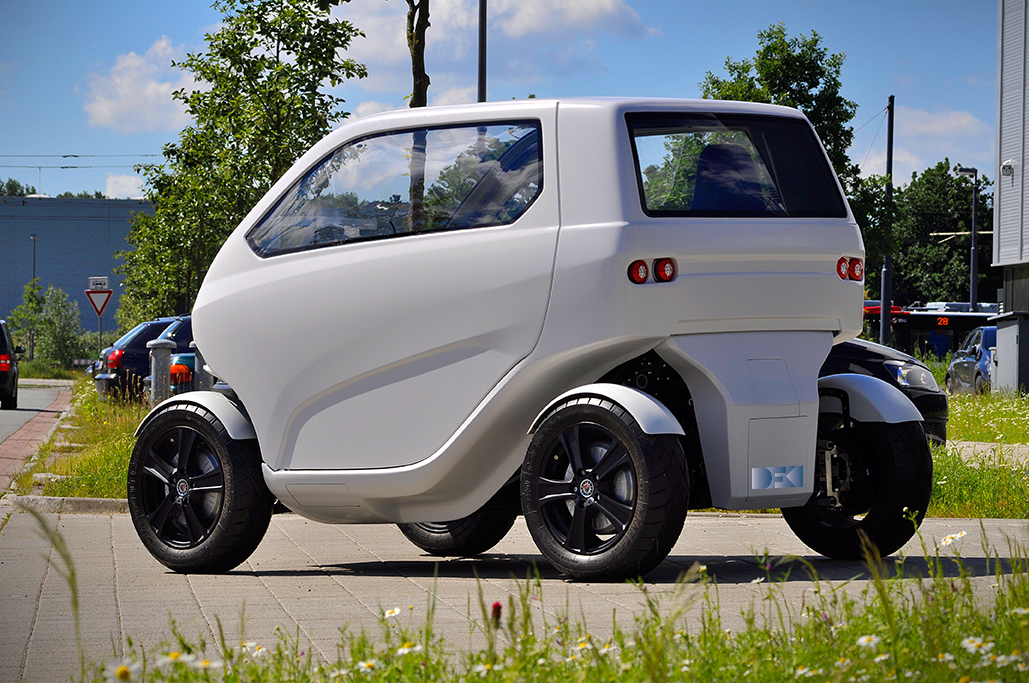 Foto: Timo Birnschein, DFKI
 Foto: Timo Birnschein, DFKI
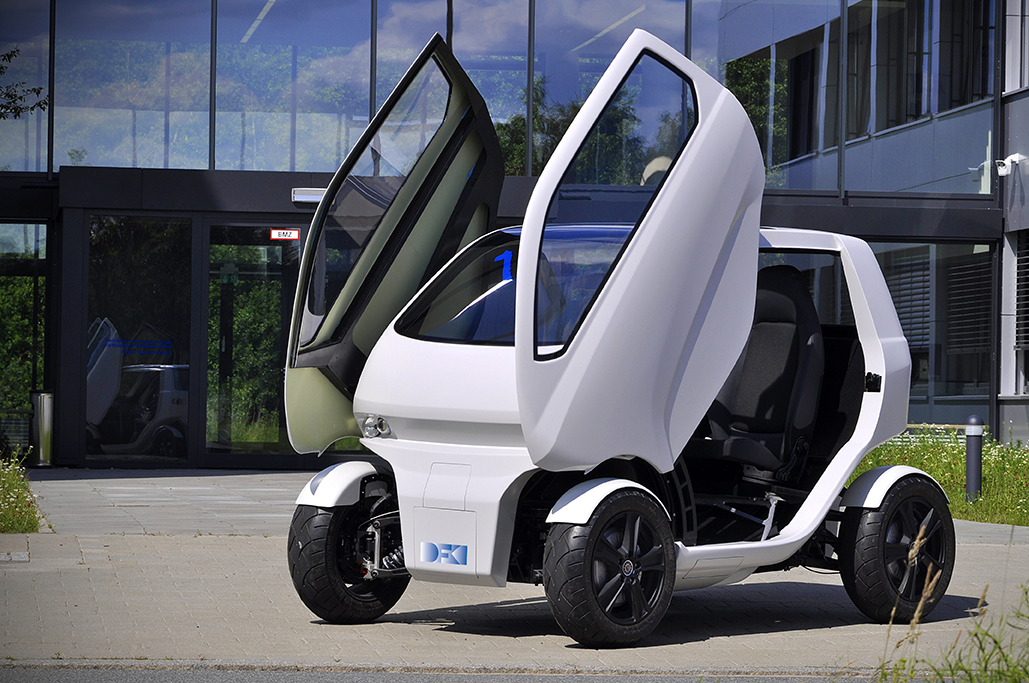 Foto: Timo Birnschein, DFKI
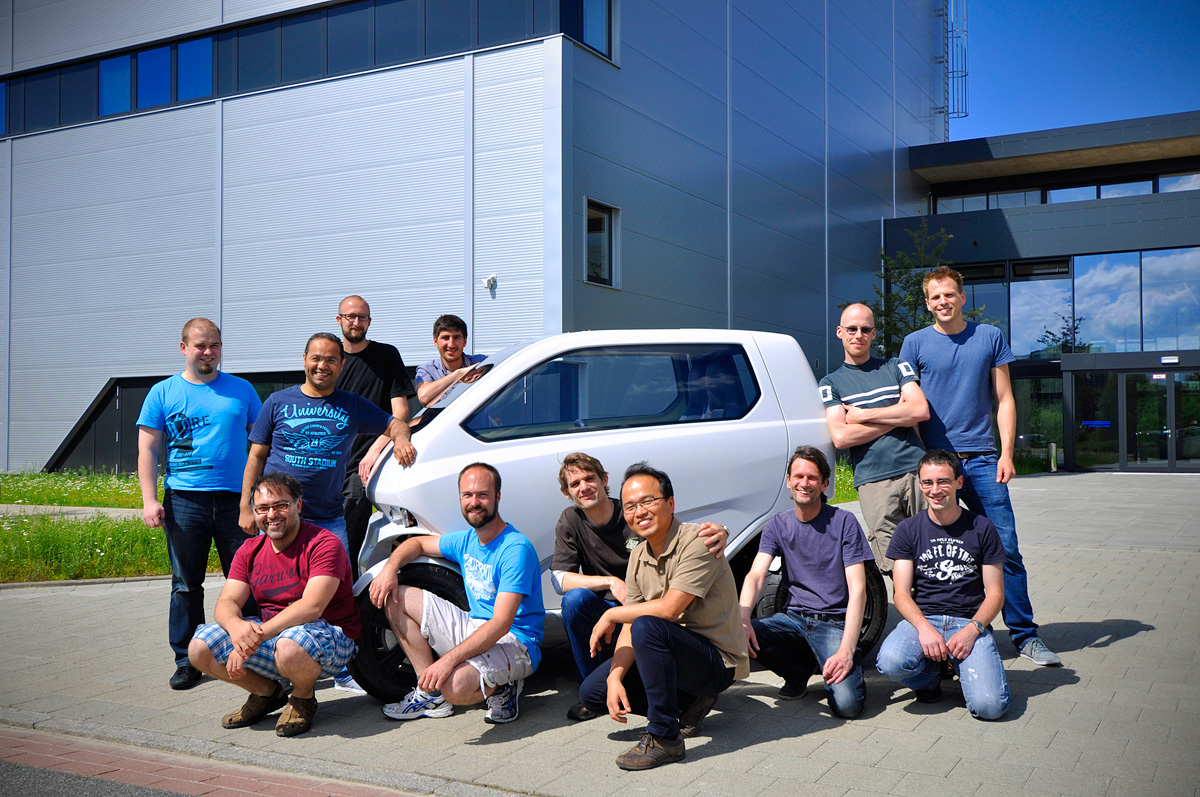 Foto: Daniela Menzel, DFKI
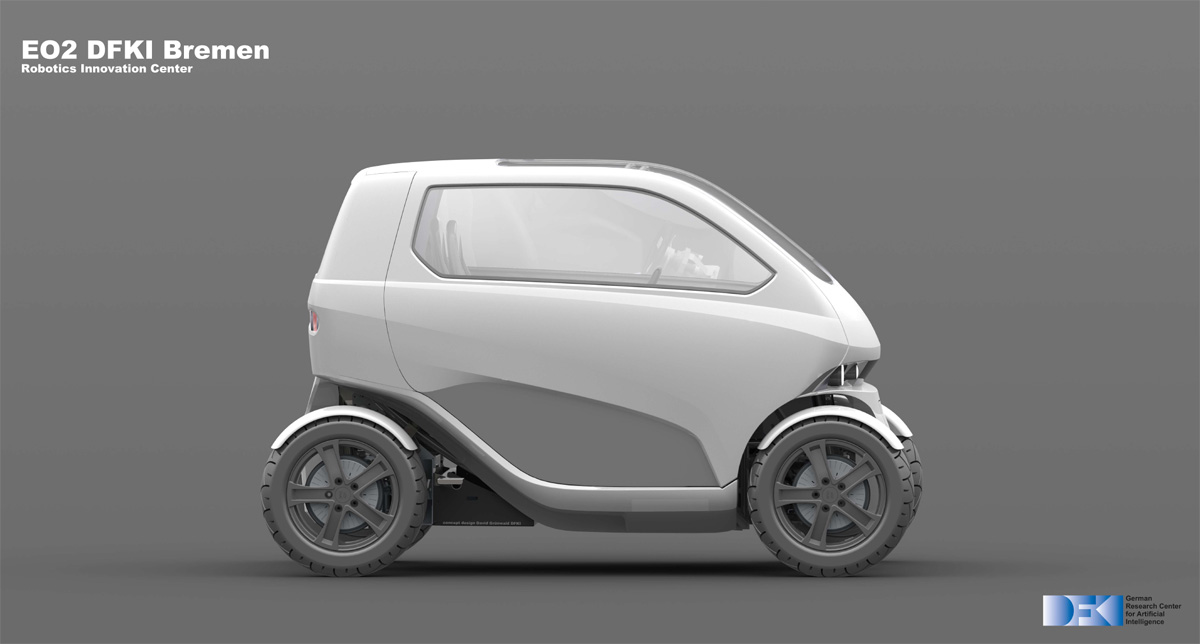
EO smart connecting car 2 – ein ultraflexibles Mikroauto für Megastädte
Immer mehr Menschen zieht es in die großen Städte der Welt. Diese stehen deshalb alle vor derselben Herausforderung: zu wenig Parkraum und sehr dichter Verkehr, vor allem während der Stoßzeiten. Das Problem verschärft sich zusätzlich, weil viele Menschen allein in großen Fahrzeugen unterwegs sind. Gebraucht werden daher kleine, komfortable und sichere Autos.
Der elektrische Radnabenantrieb eröffnet dabei eine nahezu vollständige Gestaltungsfreiheit. Alles, was wir über den Individualverkehr zu wissen glauben, sollte deshalb neu gedacht werden.
Das EO smart connecting car 2 ist das Ergebnis konsequenter und kontinuierlicher Forschung, Entwicklung und Optimierung des EO-smart-connecting-car-Konzepts. Wie sein Vorgänger ist das Fahrzeug in der Lage,
- normal zu fahren,
- diagonal zu fahren,
- seitwärts zu fahren,
- auf der Stelle zu wenden und
- sich zu falten, um seine Länge von ca. 2,6 m auf ca. 1,8 m zu verkürzen, ohne dabei auf eine komfortable Sitzposition zu verzichten.
Große Fenster sorgen für einen guten Überblick über die Fahrzeugumgebung, und eine intuitive Bedienoberfläche ermöglicht eine einfache Steuerung der verschiedenen Fahrmodi des robotischen Autos. Zusätzlich bieten Bordcomputer und Navigationssystem umfangreiche Assistenzfunktionen bis hin zum vollautonomen Fahren. So wird autonomes Parken auch in sehr engen und vollgeparkten Straßen möglich sein. Künftig soll ein Autopilot die Insassen ohne eigenes Zutun an ihr gewünschtes Ziel bringen und damit das fahrerlose Auto Wirklichkeit werden lassen.
Entwicklung einer möglichen Zukunft der Mobilität
Ein Team aus neun Forschenden, einer Person aus dem Design sowie mehreren Studierenden entwickelte dieses robotische Auto zwischen Oktober 2011 und Juli 2014.
Um die Machbarkeit der technischen Anforderungen nachzuweisen, wurden eine Integrationsstudie und eine detaillierte Physiksimulation erstellt. Beide nutzten bereits die finalen Achsmodule und einen Großteil der finalen Elektronik, wurden aber noch über eine Rapid-Control-Prototyping-Anlage gesteuert.
Nachdem alle Experimente abgeschlossen waren, wurde das Chassis konstruiert und gebaut. Parallel dazu entstanden Design und Konstruktion der Karosserie sowie die Software für eigens entwickelte Fahrzeugsteuergeräte.
Docking statt Ladekabel
Ein Schwachpunkt der meisten Elektroautos ist das Ladekabel. Um dieses Problem zu lösen, wurde eine vielseitige, faltbare Dockingschnittstelle entwickelt, die vorn und hinten unter der Karosserie Platz findet. Sie ermöglicht das automatische Andocken an Ladesäulen, aber auch das Ankoppeln von Zusatzmodulen wie Range-Extendern, Passagier- oder Transportmodulen.
Videos
SADA: Smart Adaptive Data Aggregation Szenario 1

Ziel des Verbundprojektes SADA ist, die mit den On-board-Sensoren eines (Elektro-)Fahrzeuges erfassten Daten intelligent und flexibel mit den Daten einer unbekannten stationären Infrastruktur, unabhängig von Hersteller oder Anwendungsbereich, zu verknüpfen. Dadurch wird die dynamische Integration und Auswertung von Daten aus verschiedenartigen und nicht aufeinander abgestimmten Sensoren ermöglicht. Zukünftig sollen so z.B. Komfortfunktionen beim Fahren unterstützt, die Fahrsicherheit verbessert und die Umwelt durch das Vermeiden von Staus und Parkplatz-Suchverkehr geschont werden.
SADA: Smart Adaptive Data Aggregation Szenario 2

Ziel des Verbundprojektes SADA ist, die mit den On-board-Sensoren eines (Elektro-)Fahrzeuges erfassten Daten intelligent und flexibel mit den Daten einer unbekannten stationären Infrastruktur, unabhängig von Hersteller oder Anwendungsbereich, zu verknüpfen. Dadurch wird die dynamische Integration und Auswertung von Daten aus verschiedenartigen und nicht aufeinander abgestimmten Sensoren ermöglicht. Zukünftig sollen so z.B. Komfortfunktionen beim Fahren unterstützt, die Fahrsicherheit verbessert und die Umwelt durch das Vermeiden von Staus und Parkplatz-Suchverkehr geschont werden.
EO smart connecting car 2: Überblick

EOscc2 Demonstrator Video (Video: Dipl.-Inform. Timo Birnschein, DFKI GmbH)
EO smart connecting car: Social Mobility

Smart connecting cars and social mobility
EO smart connecting car: multipurpose extension module

Das Video stellt die Mehrzweckerweiterungseinheit für das robotische Elektrofahrzeug EO smart connecting car 2 vor. Mit dem Fahrzeug verfolgen die Forscher ein modulares Konzept, welches es ermöglicht unterschiedliche Module miteinander zu koppeln, z.B. Fahrzeug mit Fahrzeug oder Fahrzeug mit Anhänger. Dank der neuen Erweiterungseinheit, die u.a. als Anhänger fungieren kann, konnten die Wissenschaftler die Modularität des EO smart connecting car 2 nun erstmals demonstrieren.