Mare-IT
Informationstechnologie für maritime Anwendungen

 Foto: Leif Christensen, DFKI GmbH
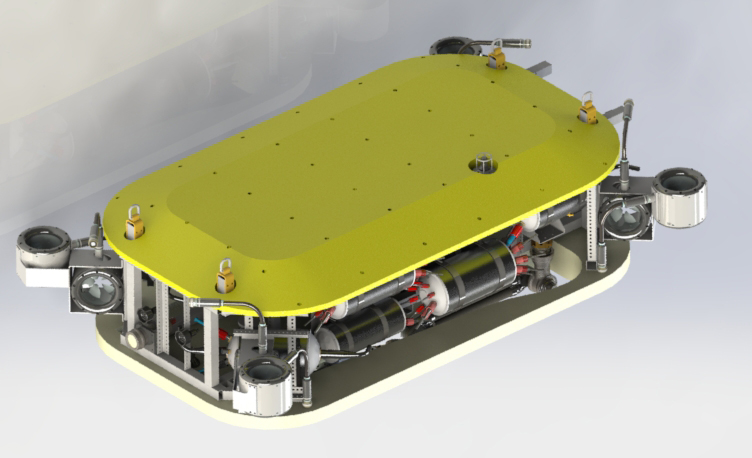
Im Fokus des Projekts Mare-IT steht die Frage, wie der Informationsfluss zwischen robotischen Systemen, Leitständen, Teleoperationssystemen, digitalen Avataren und betrieblichen Informationssystemen im Zeitalter der Digitalisierung realisiert werden kann. Das Szenario wird mit einem autonomen Unterwasserroboter (AUV) realisiert, welcher mit zwei Manipulatorarmen ausgestattet wird.
| Laufzeit: | 01.08.2018 bis 30.11.2021 |
| Durchführende Einrichtung: | Deutsches Forschungszentrum für Künstliche Intelligenz GmbH |
| Partner: |
Wittenstein cyber motor GmbH SAP SE ROSEN Technology and Research Center GmbH |
| Anwendungsfelder: | Unterwasserrobotik |
| Verwandte Projekte: |
CUSLAM
Lokalisierung und Kartenerstellung in beengten Unterwasserumgebungen
(09.2009-
07.2012)
SeeGrip
Autonomer Unterwassergreifer mit taktiler Rückkopplung für form- und kraftschlüssige Objektmanipulation.
(09.2009-
03.2013)
TransTerrA
Semi-autonome kooperative Exploration planetarer Oberflächen mit Errichtung einer logistischen Kette sowie Betrachtung terrestrischer Anwendbarkeit einzelner Aspekte
(05.2013-
12.2017)
|
| Verwandte Robotersysteme: |
DAGON
SeeGrip Manipulation System
AUV Cuttlefish
Cuttlefish - Autonomes Unterwasserfahrzeug mit 2 Armen
|
Finanzierung

- Hinweis zur Finanzierung
- Gefödert vom BMBF, Förderkennzeichen O1lS17029A.
Projektdetails
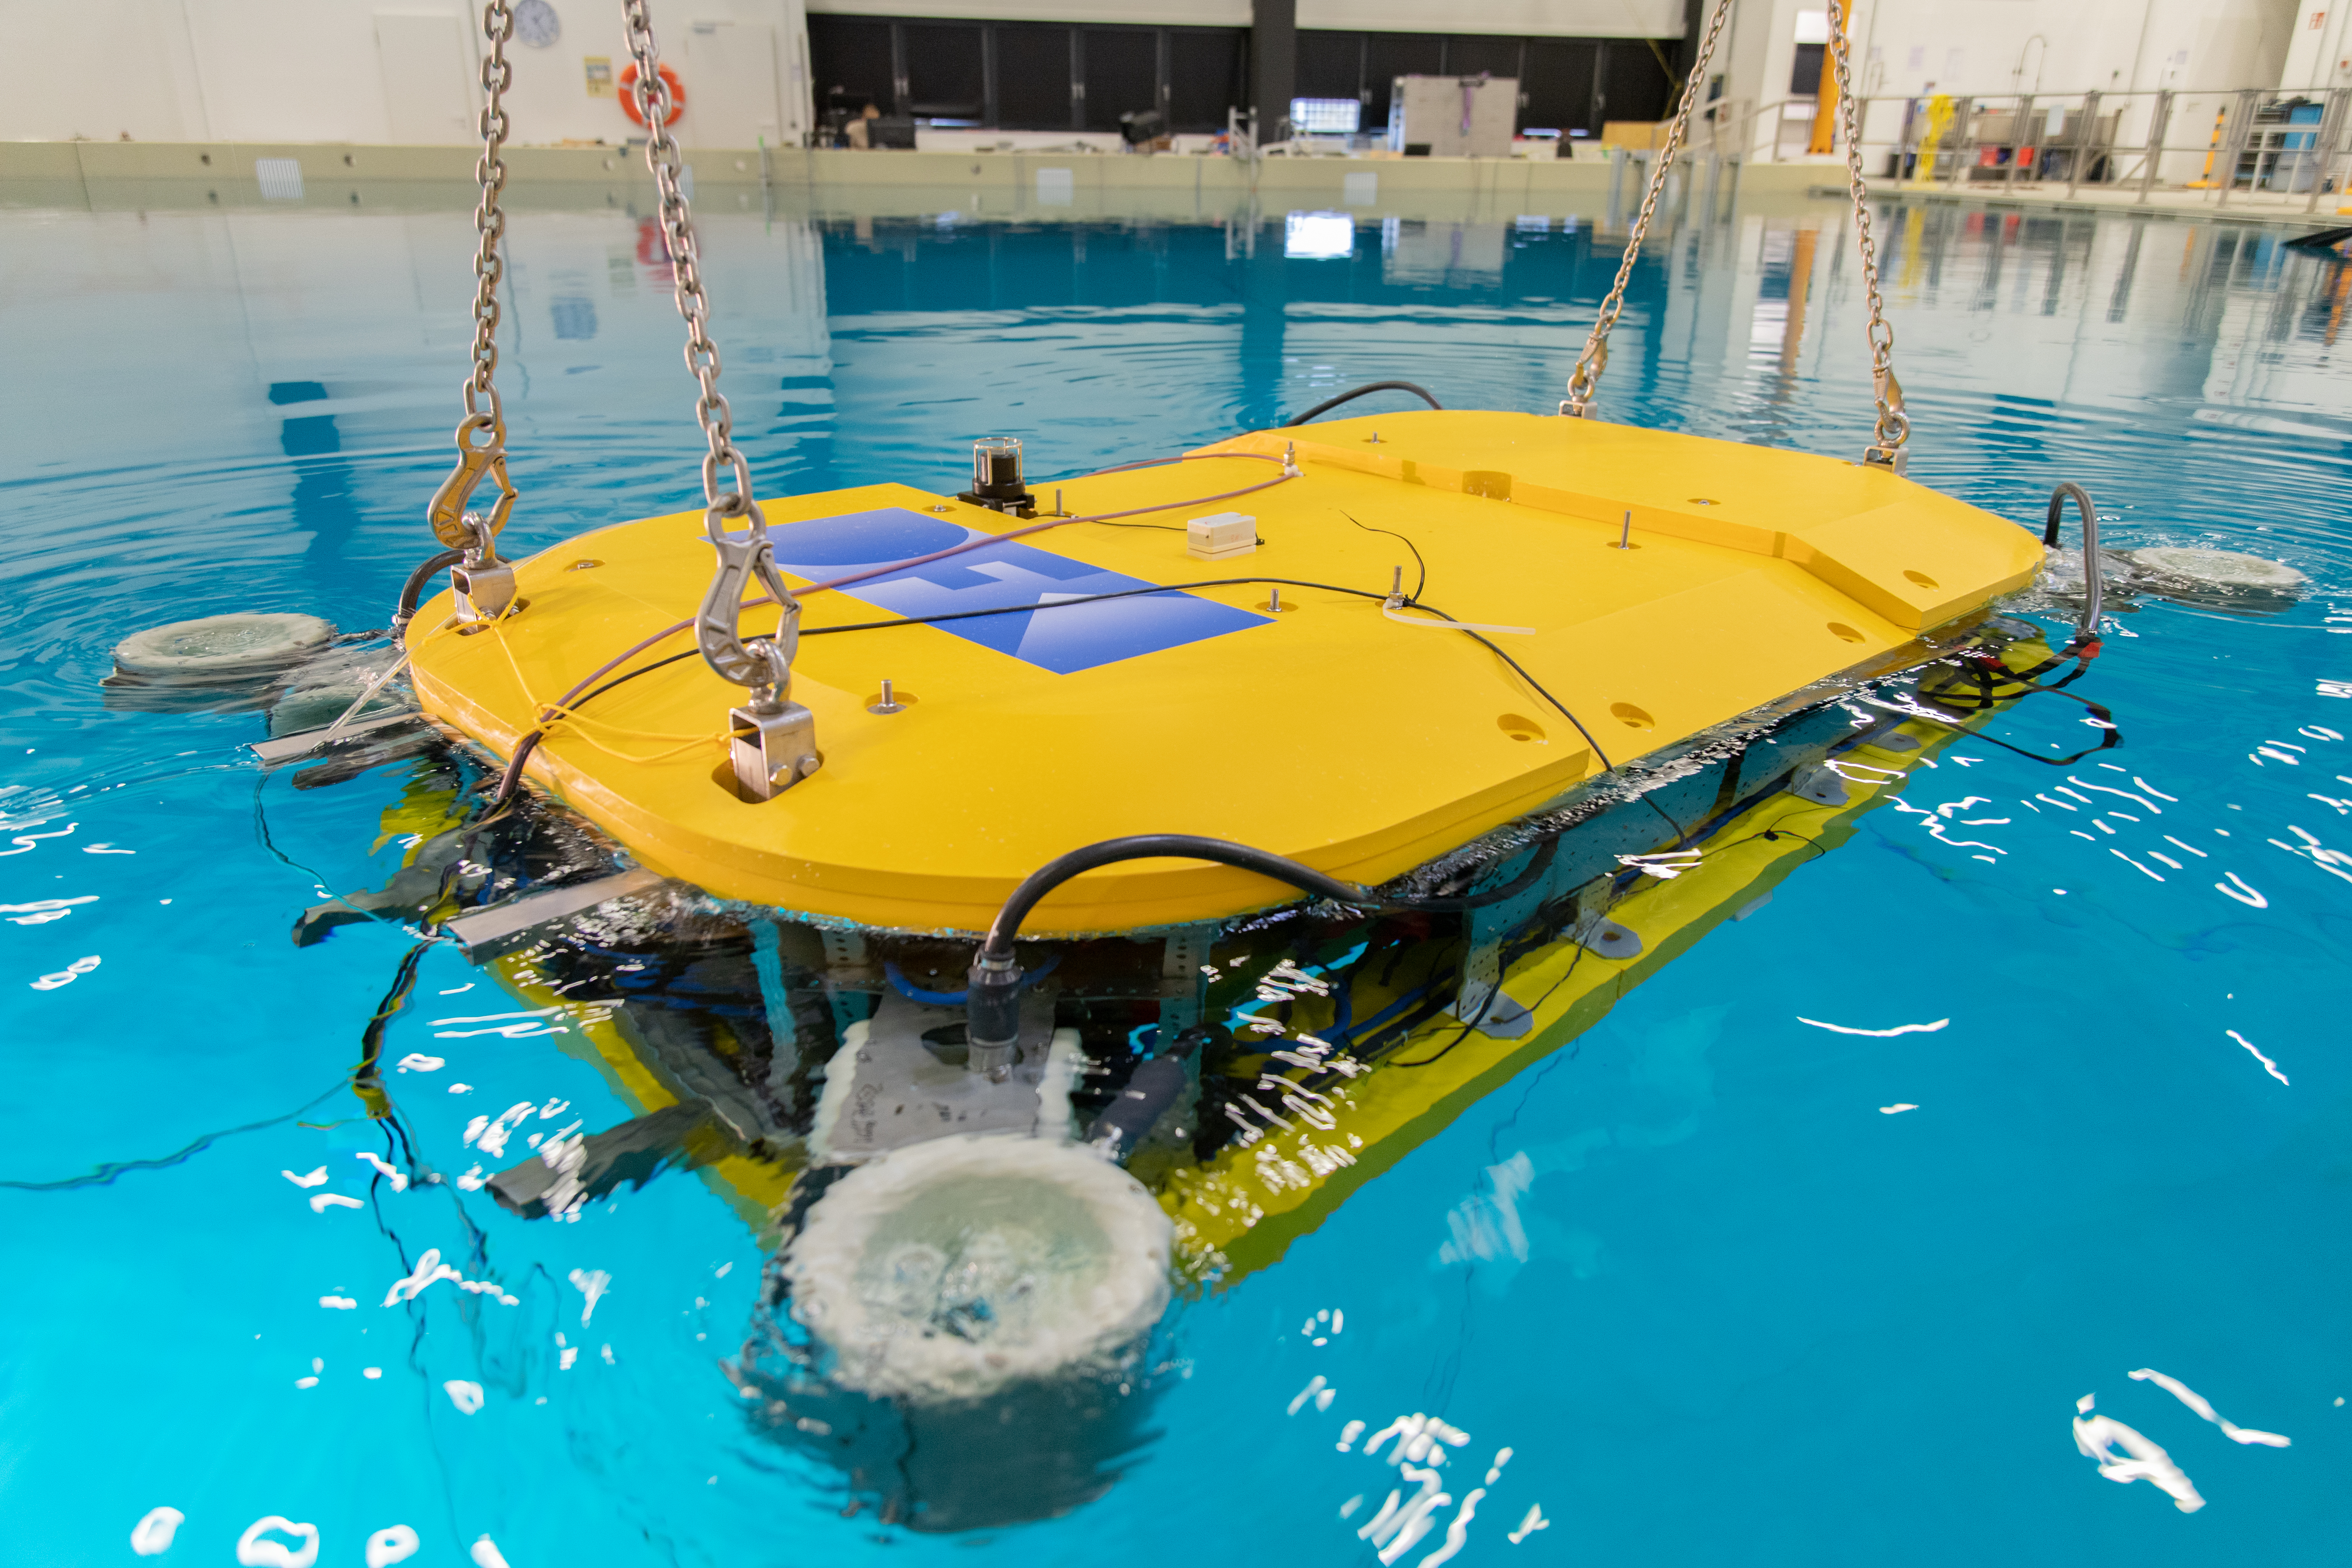 Foto: Thomas Frank, DFKI
 Foto: Thomas Frank, DFKI
 Rendering by DFKI
 Bild: Jens Hilljegerdes, DFKI
 Copyright: DFKI
Im Fokus des Projekts Mare-IT steht die Frage, wie der Informationsfluss zwischen robotischen Systemen, Leitständen, Teleoperationssystemen, digitalen Avataren und betrieblichen Informationssystemen im Zeitalter der Digitalisierung realisiert werden kann. Das Szenario wird mit einem autonomen Unterwasserroboter (AUV) realisiert, welcher mit zwei Manipulatorarmen ausgestattet wird.
Diese Plattform wird in der Lage sein, für die Bewältigung von Manipulationsaufgaben an Unterwasserstrukturen von einem autonomen Modus in einen semi—autonomen Modus zu wechseln. Hierdurch wird die Möglichkeit eröffnet, dass AUVs zukünftig auch Aufgaben von bisher kabelgebundenen und vollständig teleoperierten Systemen (ROVs) übernehmen können. In Verbindung mit der Möglichkeit, dauerhaft am Meeresboden verbleiben zu können, stellt ein solches System eine Innovation im Bereich der Unterwasserrobotik dar.
Um dieses Ziel zu erreichen sind eine ganze Reihe von wissenschaftlichen Fragestellungen zu beantworten. Diese umfassen das Systemdesign von AUVs mit Manipulatorarmen, die Regelung von Unterwasserfahrzeugen während der Handhabung von Objekten in der Wassersäule, die Aufbereitung von komplexen Sensordatenströmen in Leitständen der Operatoren sowie die Ansteuerung und Rückkopplung von Teleoperationssystemen wie bspw. Exoskeletten bei Aufgaben mit limitierter Bandbreite zur Übertragung von Informationen.
Diese Fragen werden gemeinsam mit mehreren Verbundpartnern angegangen. Die Firma Wittenstein cyber motor GmbH entwickelt im Rahmen des Projektes neuartiger Thrustersysteme, die Firma ROSEN Technology Research Center GmbH entwickelt Sensorik für die prädiktive Wartung und die Firma SAP SE untersucht die Einbindung von robotischen Systemen in betriebliche Informationssysteme.
Neben dem Robotics Innovation Center des Deutschen Forschungszentrums für künstliche Intelligenz arbeiten die Bereiche Eingebettete Intelligenz an der Entwicklung neuartiger Sensorsysteme für den Unterwasserbereich sowie der Bereich Kognitive Assistenzsysteme an intuitiven Benutzerschnittstellen.
Videos
Mare-IT: Leistungsstarke IT-Infrastruktur für Unterwasser-Wartung mit bahnbrechendem zweiarmigem AUV

Das Projekt Mare-IT konzentriert sich auf die Verbesserung des Informationsflusses zwischen Unterwasserrobotersystemen, Unterwasseranlagen und landgestützten Kontrollstationen, um Inspektionsdaten in Unternehmensinformationssysteme zu integrieren. Das angestrebte Szenario wird mit dem kürzlich entwickelten autonomen Unterwasserfahrzeug (AUV) Cuttlefish realisiert, das mit zwei Roboterarmen zur Interaktion mit Unterwasserstrukturen ausgestattet ist.
Publikationen(3)
3 Publikationen · BibTeX · ca. 2 KB
2022
-
Konferenz
The Hydrobatic Dual-Arm Intervention AUV CuttlefishIn: OCEANS 22 Hampton Roads, Hampton Roads, US, 1-8 · Okt 2022
2020
-
Konferenz
Lightweight and Framework-Independent Communication Library to Support Cross-Plattform Robotic Applications and High-Latency ConnectionsIn: 15th International Symposium on Artificial Intelligence, Robotics and Automation in Space (i-SAIRAS '20), Online-Conference · Okt 2020
2019
-
Konferenz
A Framework for On-line Learning of Underwater Vehicles Dynamic ModelsIn: International Conference on Robotics and Automation, Montréal, CA · 2019