Moonwalk
Technologies and Human-Robot Collaboration for Surface EVA Exploration Activities and Training in European Analogue Environments

 Foto: Bruno Stubenrauch, Moonwalk Consortium
Ziel des Projektes ist die Entwicklung und Erprobung von Zukunftstechnologien für Explorationsmissionen zu Mond und Mars. Erforscht wird, wie Astronauten durch Roboter bei der Erkundung planetarer Oberflächen (Mars, Mond) unterstützt werden können. Der Fokus liegt dabei auf der Interaktion zwischen Astronaut und Roboter. Die Kontrolle von Robotern ist nicht trivial, da der Raumanzug und die fehlende bzw. reduzierte Schwerkraft den Astronauten relativ unbeweglich machen. MOONWALK entwickelt und erprobt praktikable Methoden für die Interaktion zwischen Astronauten und Robotern. Diese sollen in realitätsnahen Übungsmissionen im Mittelmeer bei Marseille (Simulation reduzierter Schwerkraft) und in der südspanischen Wüstenlandschaft von Rio Tinto (Simulation extremer Umweltbedingungen) getestet werden.
| Laufzeit: | 01.09.2013 bis 31.08.2016 |
| Durchführende Einrichtung: | Deutsches Forschungszentrum für Künstliche Intelligenz GmbH |
| Partner: | COMEX, EADS, LIQUIFER Systems Group (LSG), Space Application Services (SAS), NTNU Centre for Interdisciplinary Research in Space, Instituto Nacional de Técnica Aeroespacial (INTA) |
| Anwendungsfelder: |
Weltraumrobotik
Unterwasserrobotik |
| Verwandte Robotersysteme: |
YEMO 1.1
Teilautonomer Mikro-Rover für den Unterwassereinsatz
LuNiS
Lunar micro rover for Night Survival
|
| Verwandte Software: |
Rock
Robot Construction Kit
|
Finanzierung
- Hinweis zur Finanzierung
- Das Projekt „Moonwalk“ wird von der EU im Programm SPA.2013.2.1-02 mit der Finanzhilfevereinbarung 607346 gefördert.
Projektdetails
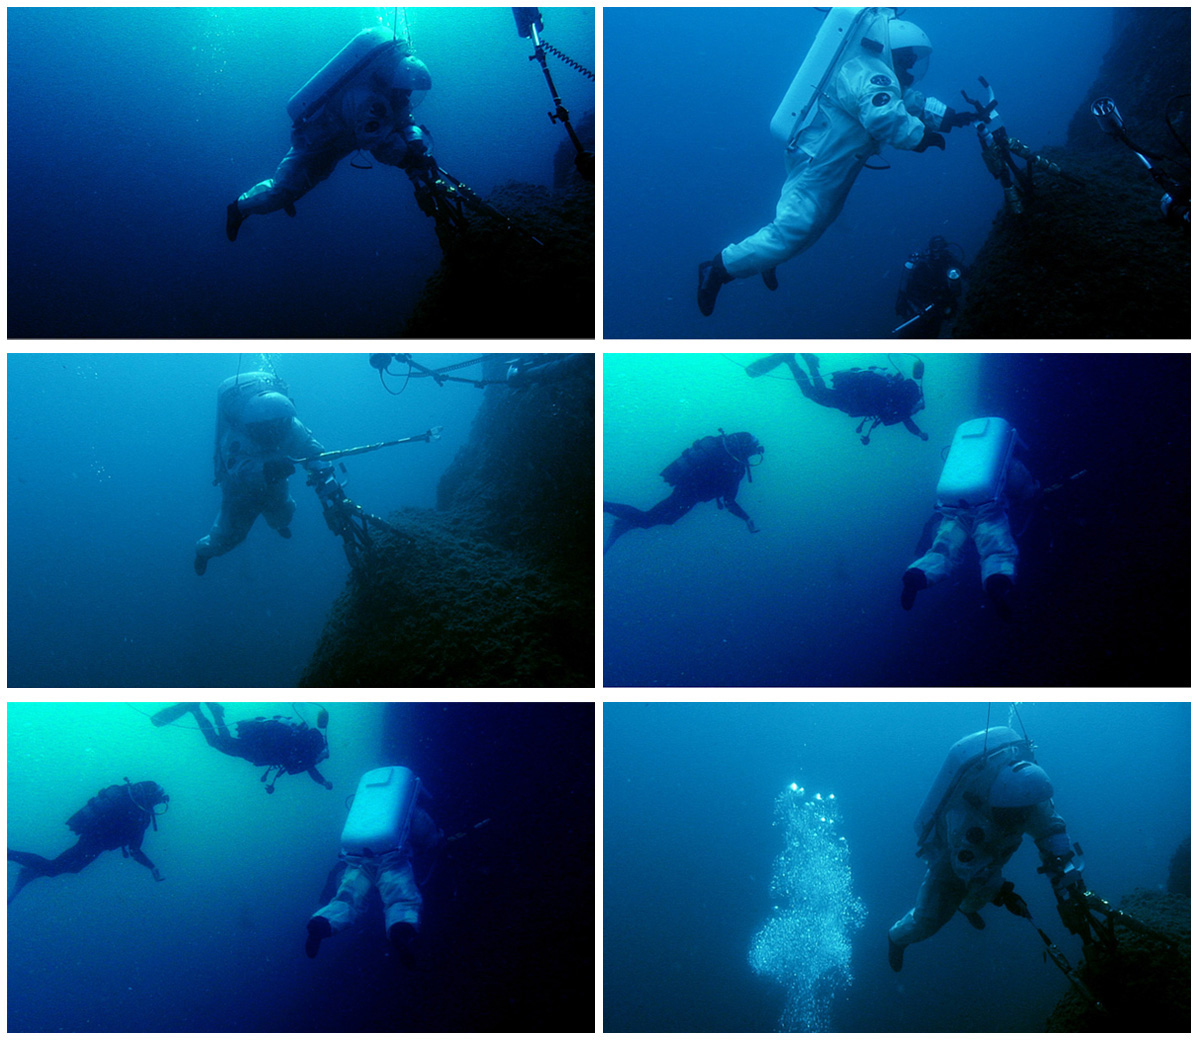 Foto: COMEX
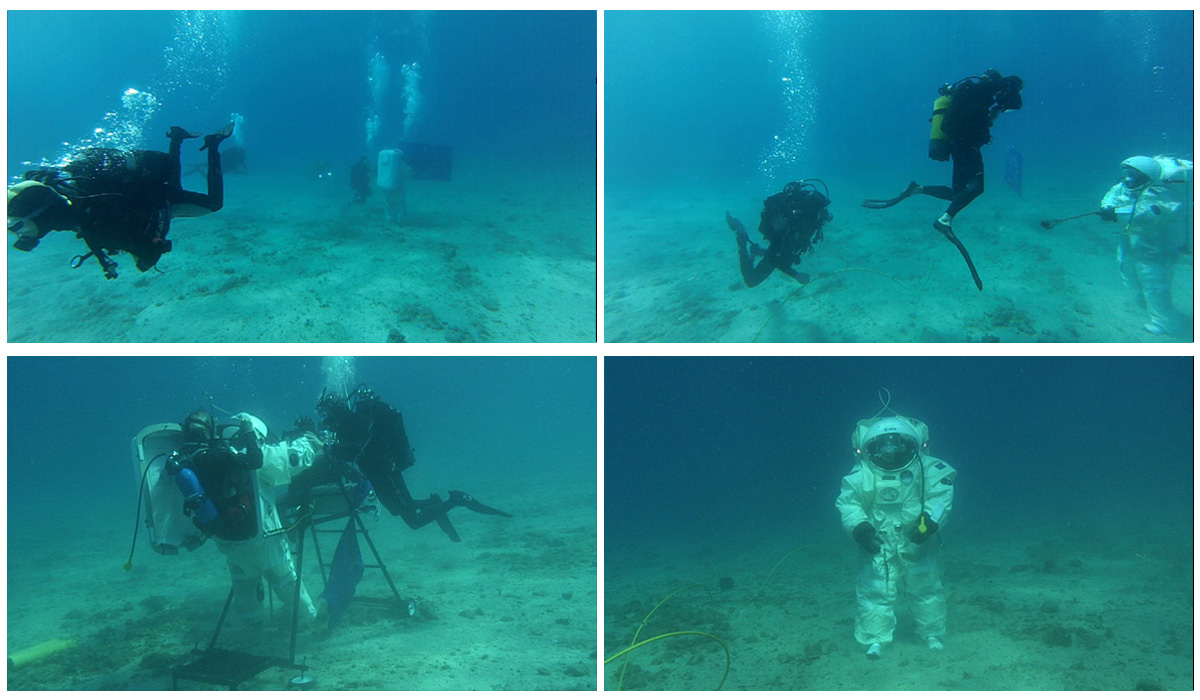 Foto: COMEX
Sieben Partnerorganisationen bringen ihre Expertise ein: Das DFKI Robotics Innovation Center in Bremen (Konsortialführer), COMEX in Frankreich (technische Koordination), EADS in Großbritannien, LIQUIFER Systems Group (LSG) in Österreich, Space Application Services (SAS) in Belgien, NTNU Centre for Interdisciplinary Research in Space in Norwegen und das Instituto Nacional de Técnica Aeroespacial (INTA) in Spanien.
Die amerikanische Raumfahrtagentur NASA ist ein assoziierter Partner in MOONWALK.
Videos
MOONWALK: YEMO 1.1 bei einer realitätsnahen Mission

Das Projekt MOONWALK endete mit zwei realitätsnahen Missionen: Eine in einem Wüsteszenario in Spanien und die andere ein Unterwasser-Offshore-Szenario vor der Küste von Marseille. Das Video zeigt die amphibische Rover Yemo 1.1 in Aktion während der Versuche, einschließlich der neuartigen Schnittstelle für Gestensteuerung. Dies ermöglicht es den Astronauten der Rover mit den Bewegungen seines Armes zu steuern.
MOONWALK: Erste Unterwassertest mit YEMO 1.0

Erste Funktionstests des neuen amphibischen Rover Yemo im Mittelmeer in der Nähe der Insel Vulcano Island im Juni 2015. Das Video zeigt die Unterwassermobilität des Rovers und die Vorteile eines 360-Grad-Panorama-Kamera.


Bildergalerie
Publikationen(4)
4 Publikationen · BibTeX · ca. 2 KB
2026
-
Journal
Artificial Intelligence for Planetary Exploration: Lessons Learned from a Decade of Analog Field TestsEngineering Proceedings, 133(1), 1-10 · Mai 2026
2015
-
Konferenz
Moonwalk - Human Robot Collaboration Mission Scenarios and SimulationsIn: AIAA SPACE Conference and Exposition, Pasadena, US · Aug 2015
-
Konferenz
The MOONWALK project: Preparing for human supported science on Mars and the moonIn: Proceedings of AbSciCon 2015, Chicago, US · Jun 2015
-
Konferenz
Surface Exploration Analogue Simulations with a Crew Support RobotIn: Proceedings of ASTRA 2015, Noordwijk, NL · 2015